【
仪表网 研发快讯】近日,中国科学院合肥物质院等离子体所团队在聚变堆重载机械臂研发、智能控制算法研究方面取得多项进展,相关成果发表于中国科学院一区Top期刊上。
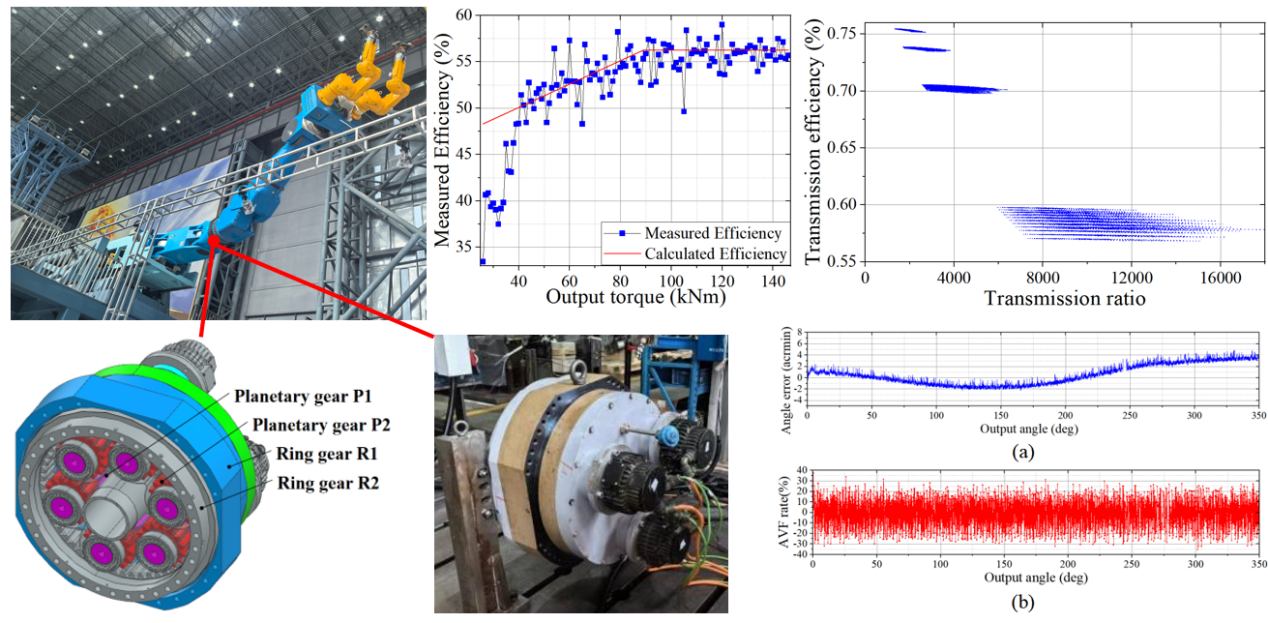
针对聚变堆内部部件维护的大负载和高精度要求,程羊等人等提出了一种专为重型机器人设计的新型高扭矩关节,其核心创新在于取消太阳齿轮的行星传动系统。为突破传统空心齿轮箱因动力线缆与控制线缆中央空间不足的局限,该设计通过移除太阳齿轮并重新布局电机轴线,最大限度扩展了中央通道。该三阶段传动系统以13806:1的超高传动比为特点,在保证紧凑结构的同时满足扭矩需求。通过集成优化模型成功实现了传动比、效率(最高达58.0%)及应力分布的全面优化,构建出完整的系统设计工具箱。关节认证件测试验证了该方案可行性,不仅输出扭矩达到139千牛米,弹性反冲值也低至4.86角分。实验结果证明该设计在高扭矩密度、精准控制和高效线缆布局方面具有显著优势,这些特性对于先进重型载荷机器人而言至关重要。
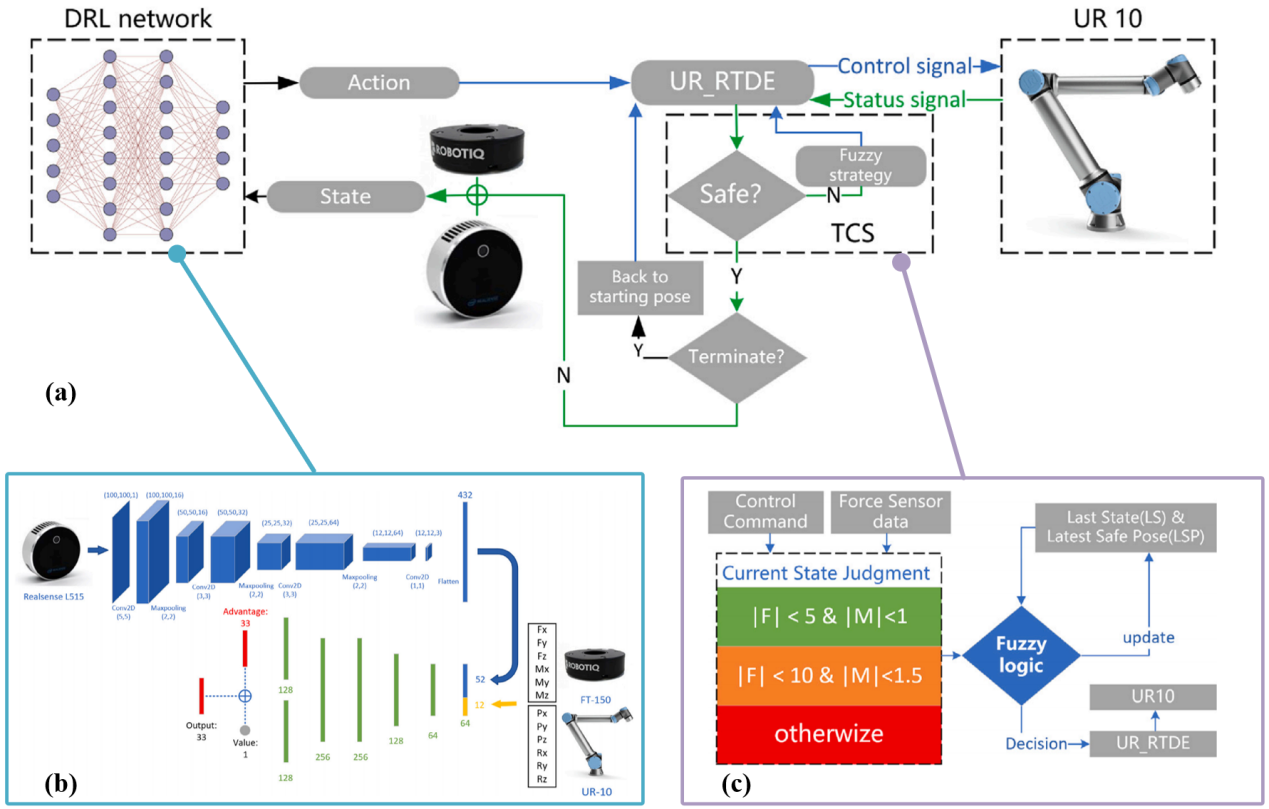
传统轴孔装配方法仅依赖光学或力/力矩传感器,存在精度有限或对准效率低的问题。殷若尘等人提出一种基于深度强化学习的多传感器融合方法,结合二维相机与力/力矩传感器数据,模拟人类手眼协调机制,以应对辐射环境和光滑金属表面等挑战性条件。通过多输入分支神经网络融合异构传感信息,并在装配过程中动态调整数据权重,实现了快速且高精度的装配。实验表明,该方法在轴孔间隙小于0.1毫米的刚性装配任务中表现优异,兼具高成功率和安全性。本研究证明仅凭二维摄像头即可完成高精度轴孔装配,对辐射环境等特殊场景下的自动化操作具有推进作用。
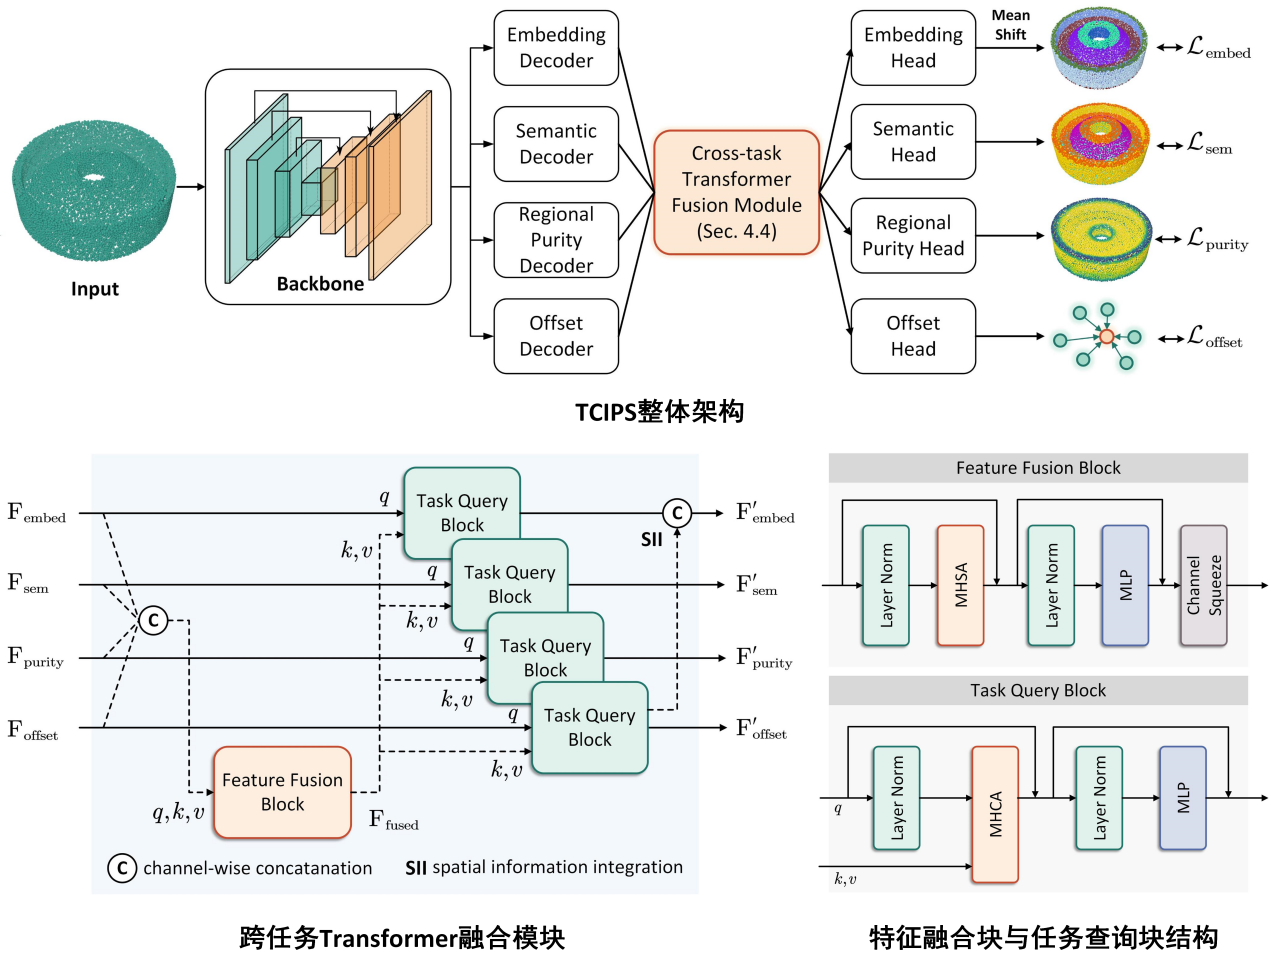
在聚变遥操作维护中,环境感知需获取实例与语义信息以识别定位孔洞、管道、焊缝等目标。基元分割作为核心任务,旨在从点云中分割出平面、球体、圆柱等几何基元。传统RANSAC方法调参耗时且对复杂曲面处理能力有限;现有深度学习法则多忽略任务交互与全局空间关系。为此,汪涛等人提出基于Transformer的跨任务交互基元分割模型TCIPS,利用其长程依赖建模优势增强任务间特征交互与空间关系感知。此外,引入无额外标注的辅助任——中心偏移预测与区域纯度预测,通过加强空间拓扑与边界感知进一步提升分割精度。实验表明,TCIPS在公开与真实点云数据中均表现优异,泛化能力强,在边缘及复杂邻接区域改善显著。该研究提升了聚变维护环境的感知可靠性,也为三维基元分割提供了新思路。
陈嘉鸿等人基于重载机械臂结构,应用非线性模型预测控制进行高精度轨迹规划,并构建数字孪生系统,实现可视化监控与自主决策,为聚变堆维护提供了智能化的解决方案。庞俊飞等面向聚变装置真空室复杂环境的维护需求,提出了融合视觉伺服与深度强化学习的自动化轴孔对齐算法,并创新性地引入跨域迁移与柔顺装配策略,实现了毫米级间隙下的高精度自主装配,具有在核聚变等高风险作业场景中的广阔应用前景。
其中,程羊等人在IEEE/ASME Transactions on Mechatronics上发表了“A Novel Hollow Actuator for Heavy-duty Robotics”并获得了授权发明专利1项;殷若尘等人在Engineering Applications of Artificial Intelligence上发表了“Mastering autonomous assembly in fusion application with learning-by-doing: A peg-in-hole study”;汪涛等人在Engineering Applications of Artificial Intelligence上发表了“Enhancing primitive segmentation through transformer-based cross-task interaction”。在第二十七届中国机器人及人工智能大赛全国总决赛中,遥操作组陈嘉鸿等的作品“面向聚变堆维护的多自由度重载机械臂”和庞俊飞等的作品“聚变遥操作系统中高精度轴孔
装配机器人”均获一等奖。
图1 重载机械臂关节及参数优化
图2 (a)深度强化学习框架示意图,(b)多分支深度强化学习神经网络结构图;(c)基于模糊控制的缓冲机制工作流程图
图3 基元分割方法
 本站客户服务
 仪表网官微
 仪表APP
 仪表手机版
 仪表小程序